–
Września 2026
Wtorek – środa
Spektrum na dniach adaptacyjnych
Politechnika Opolska
Będziemy tam! Wpadnijcie poznać nasze Koło i porozmawiać o projektach.


Z wdzięcznością wspominamy śp. dr. hab. inż. Krzysztofa Tomczewskiego, prof. PO — założyciela i wieloletniego opiekuna Koła Naukowego Spektrum.
Wspomnienie o ProfesorzePolitechnika Opolska
Będziemy tam! Wpadnijcie poznać nasze Koło i porozmawiać o projektach.
9:00
Politechnika Opolska (ZD Łącznik)
10:00
Politechnika Opolska (bud. P1‑314)
9:00
Politechnika Opolska (P1)
Tomek zaprojektował i zbudował własne ramię robotyczne wraz z układem sterowania. Elementy konstrukcyjne powstały w technologii druku 3D. Ramię może obracać się na podstawie i jest wyposażone w mechaniczny chwytak dwuszczękowy, który utrzymuje przedmiot przez zaciśnięcie dwóch szczęk.
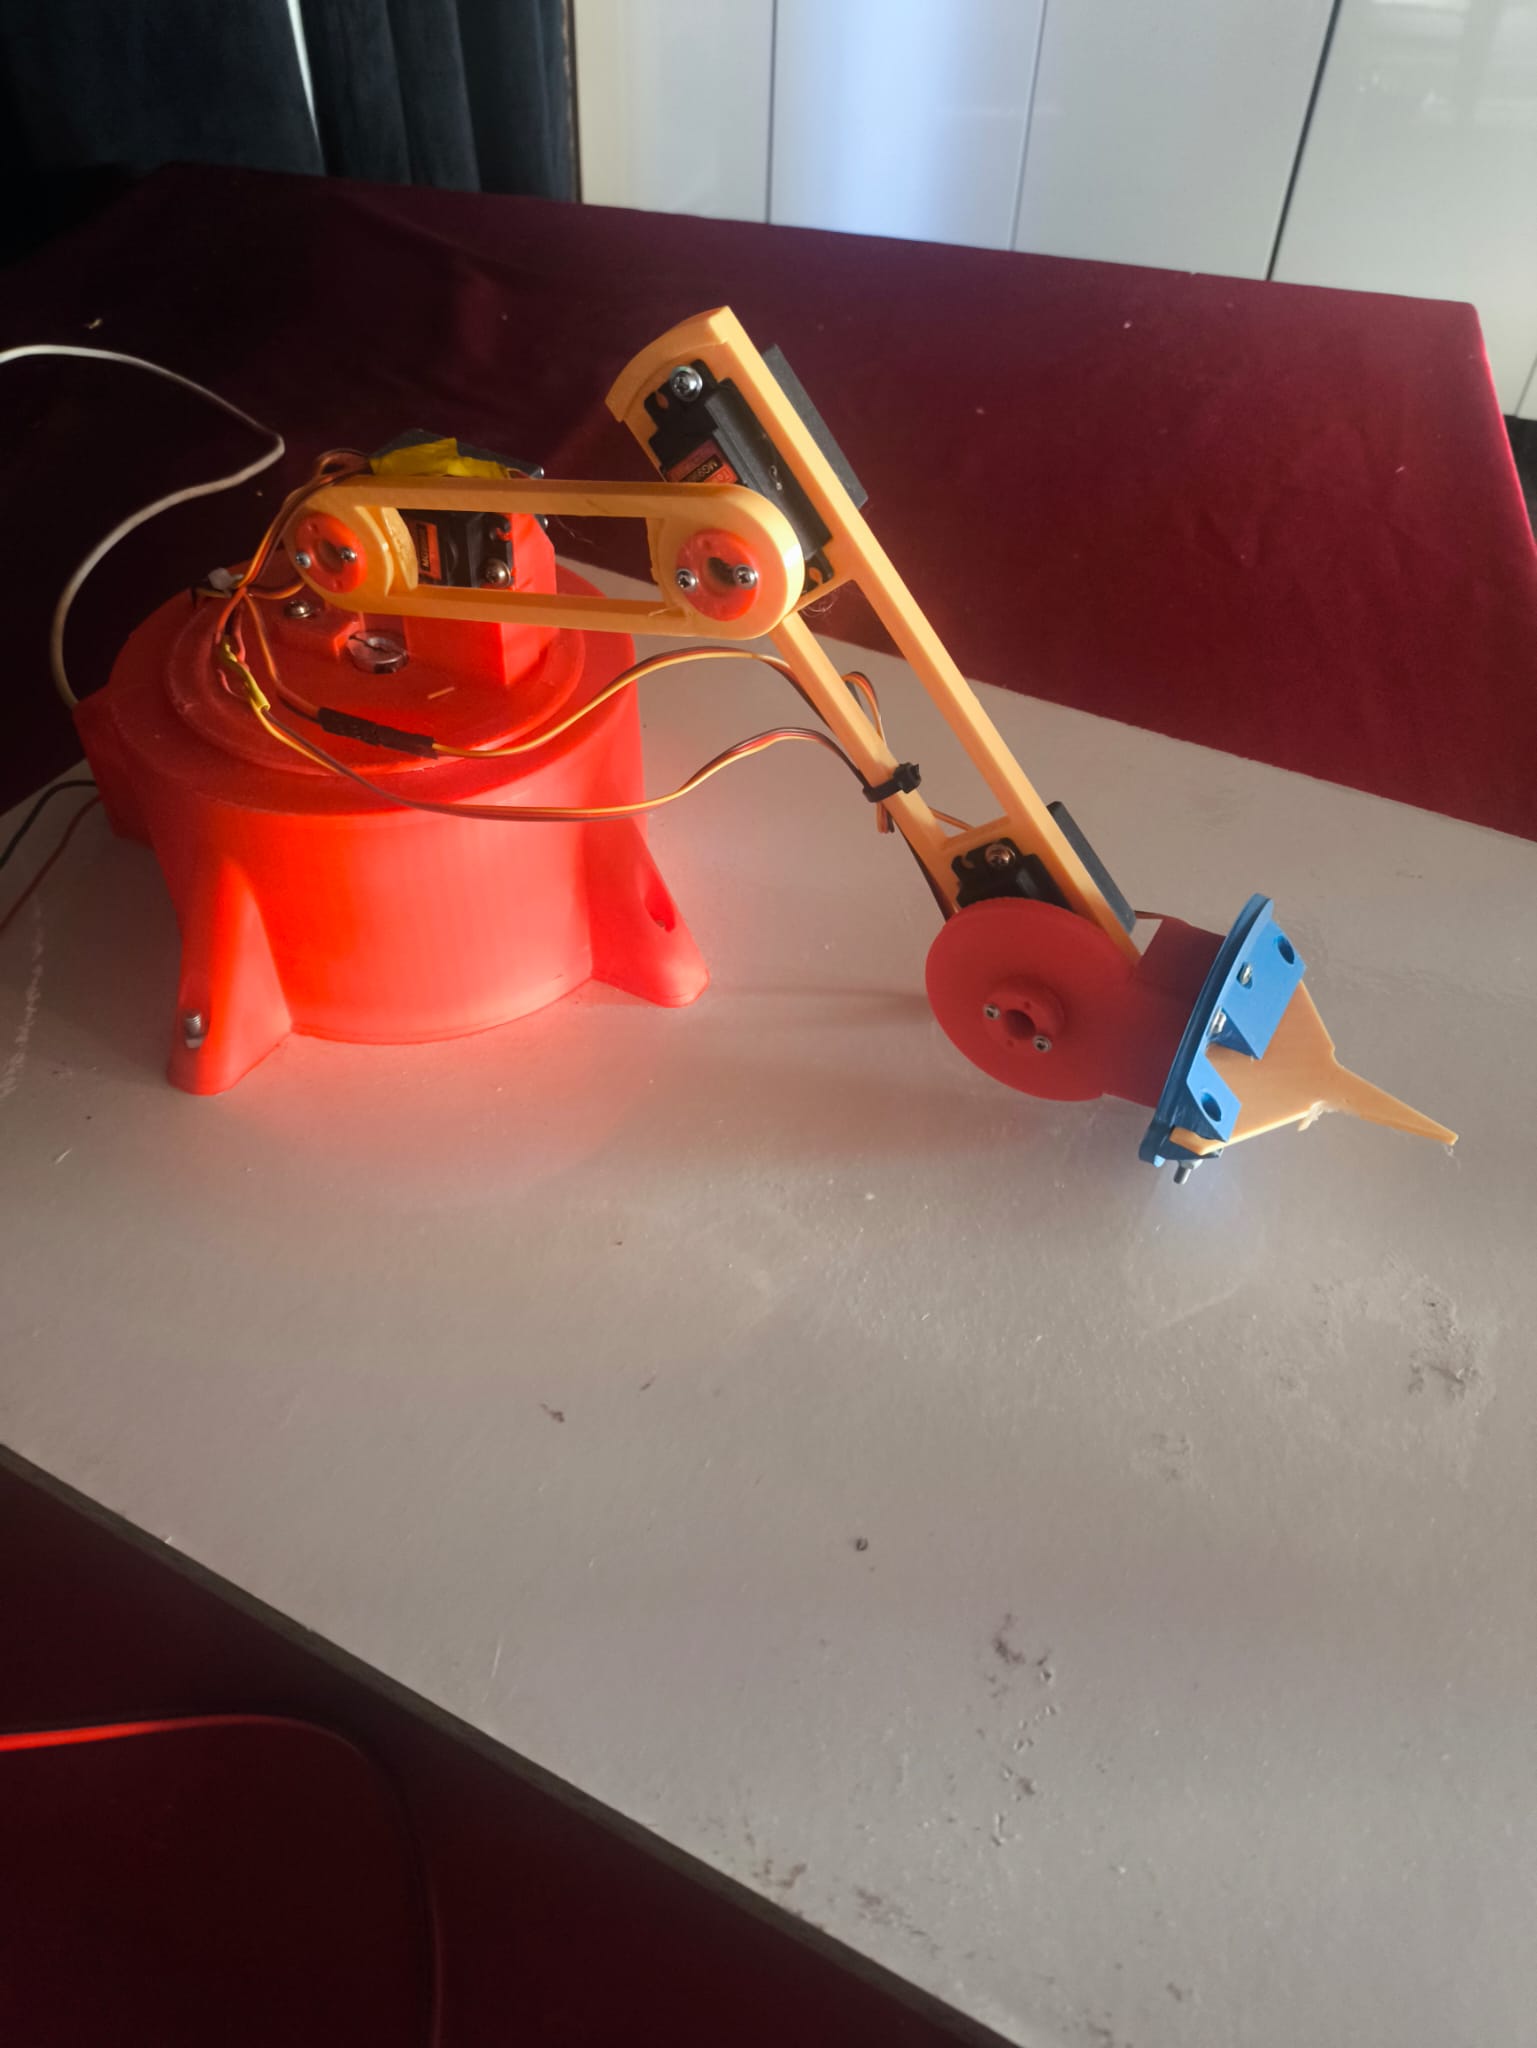
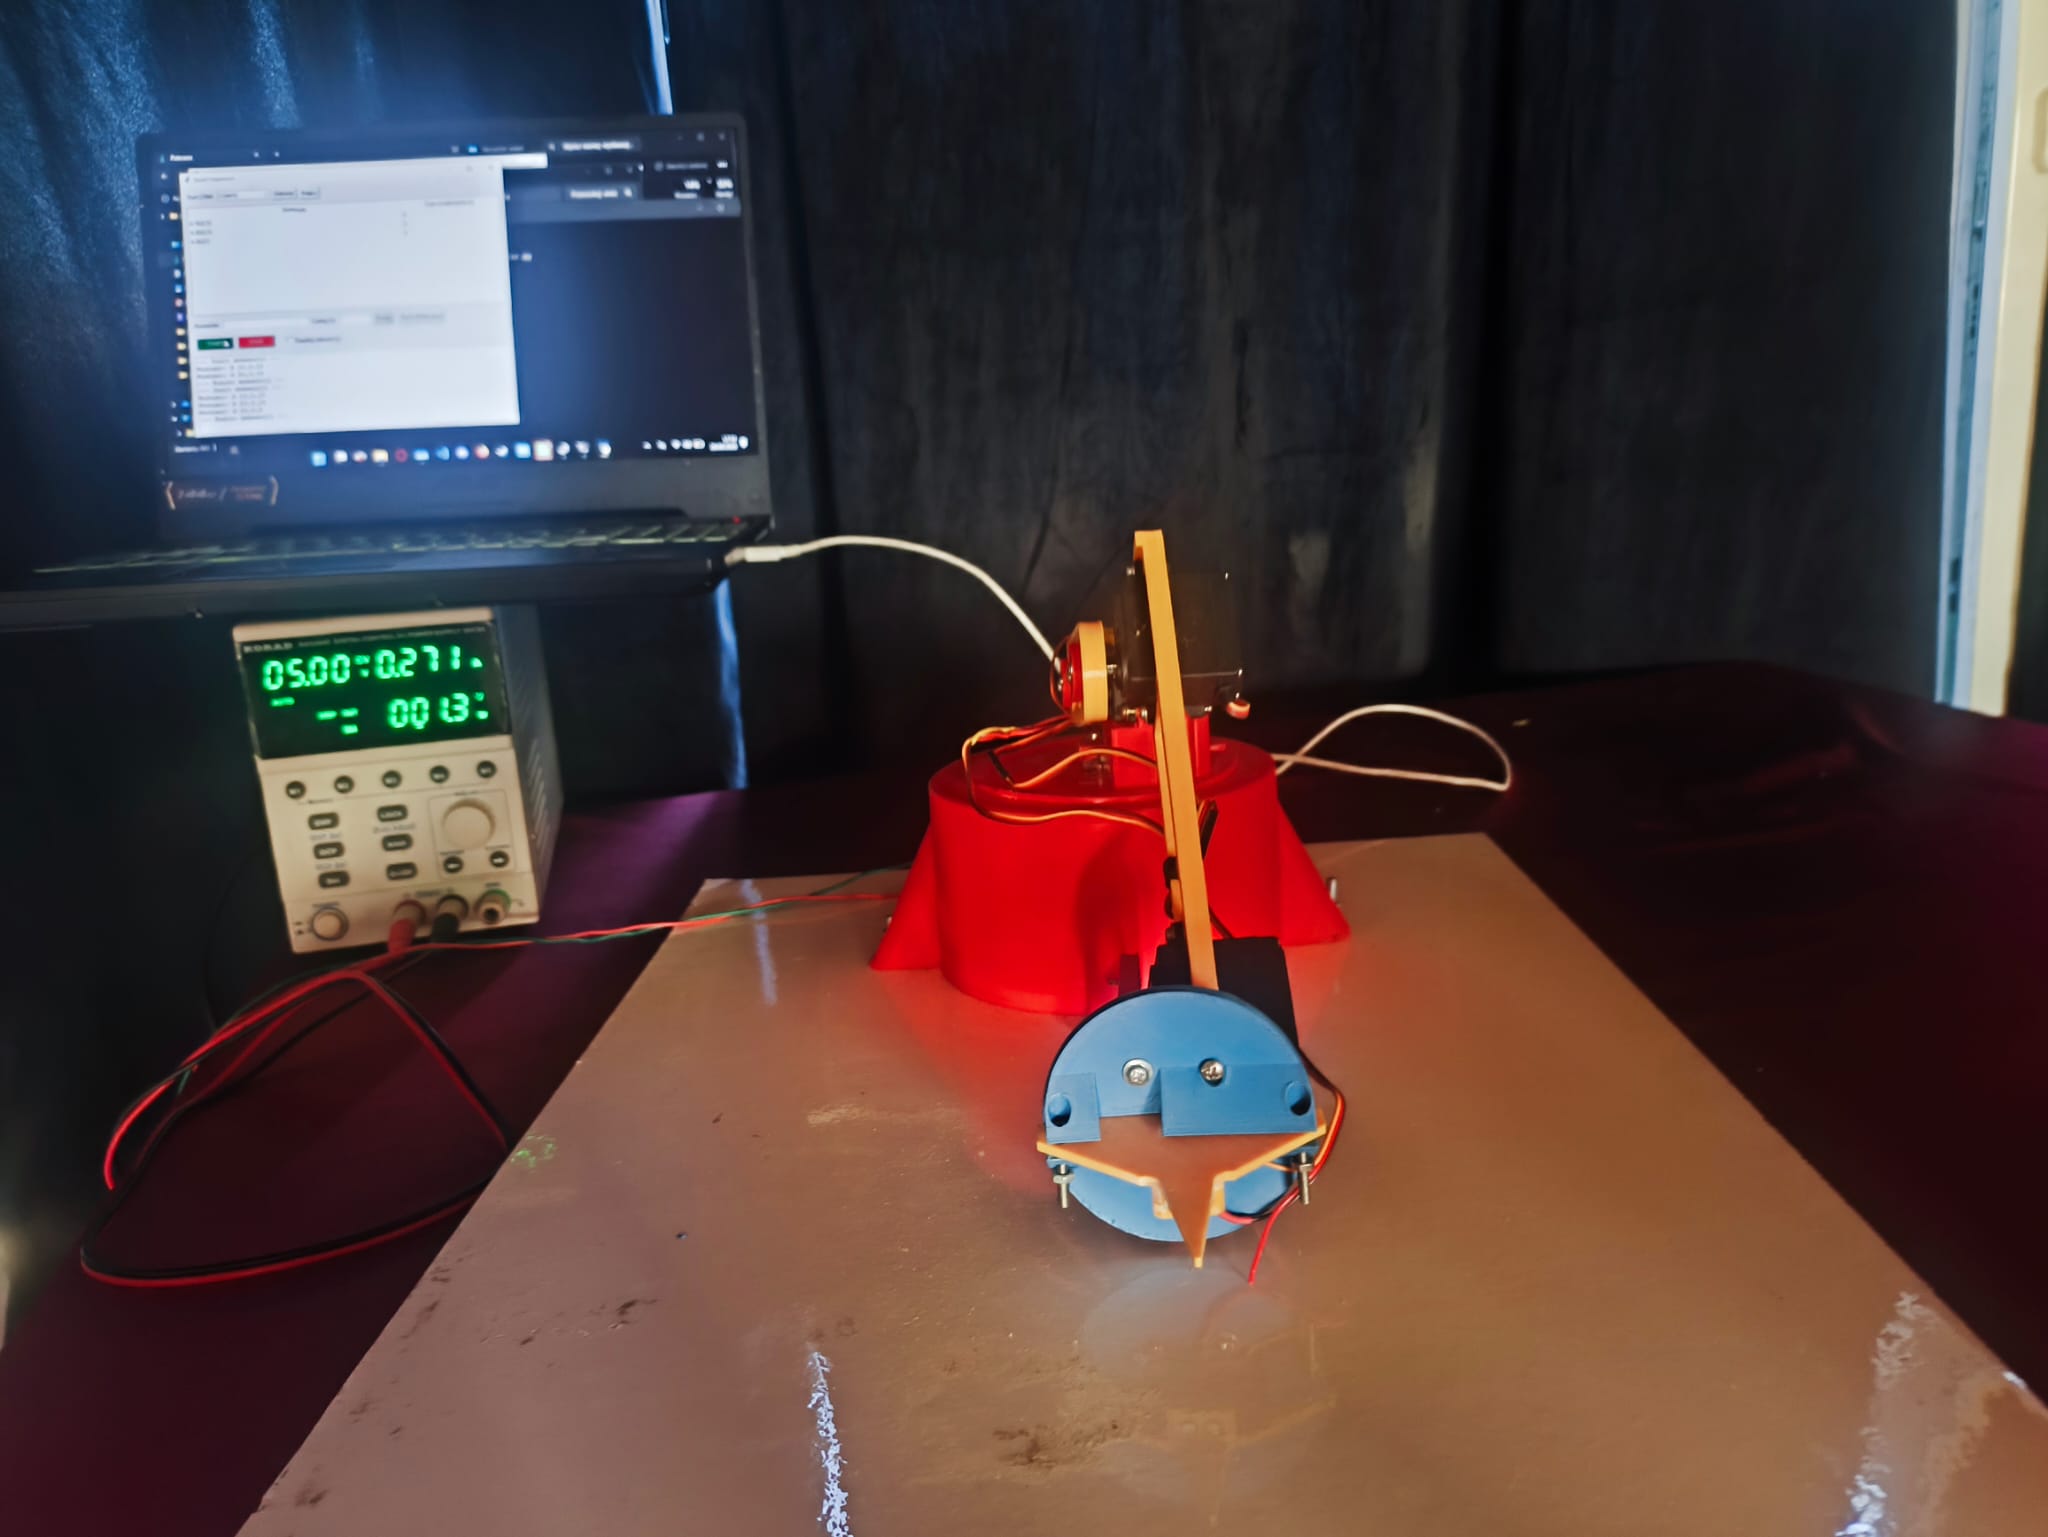
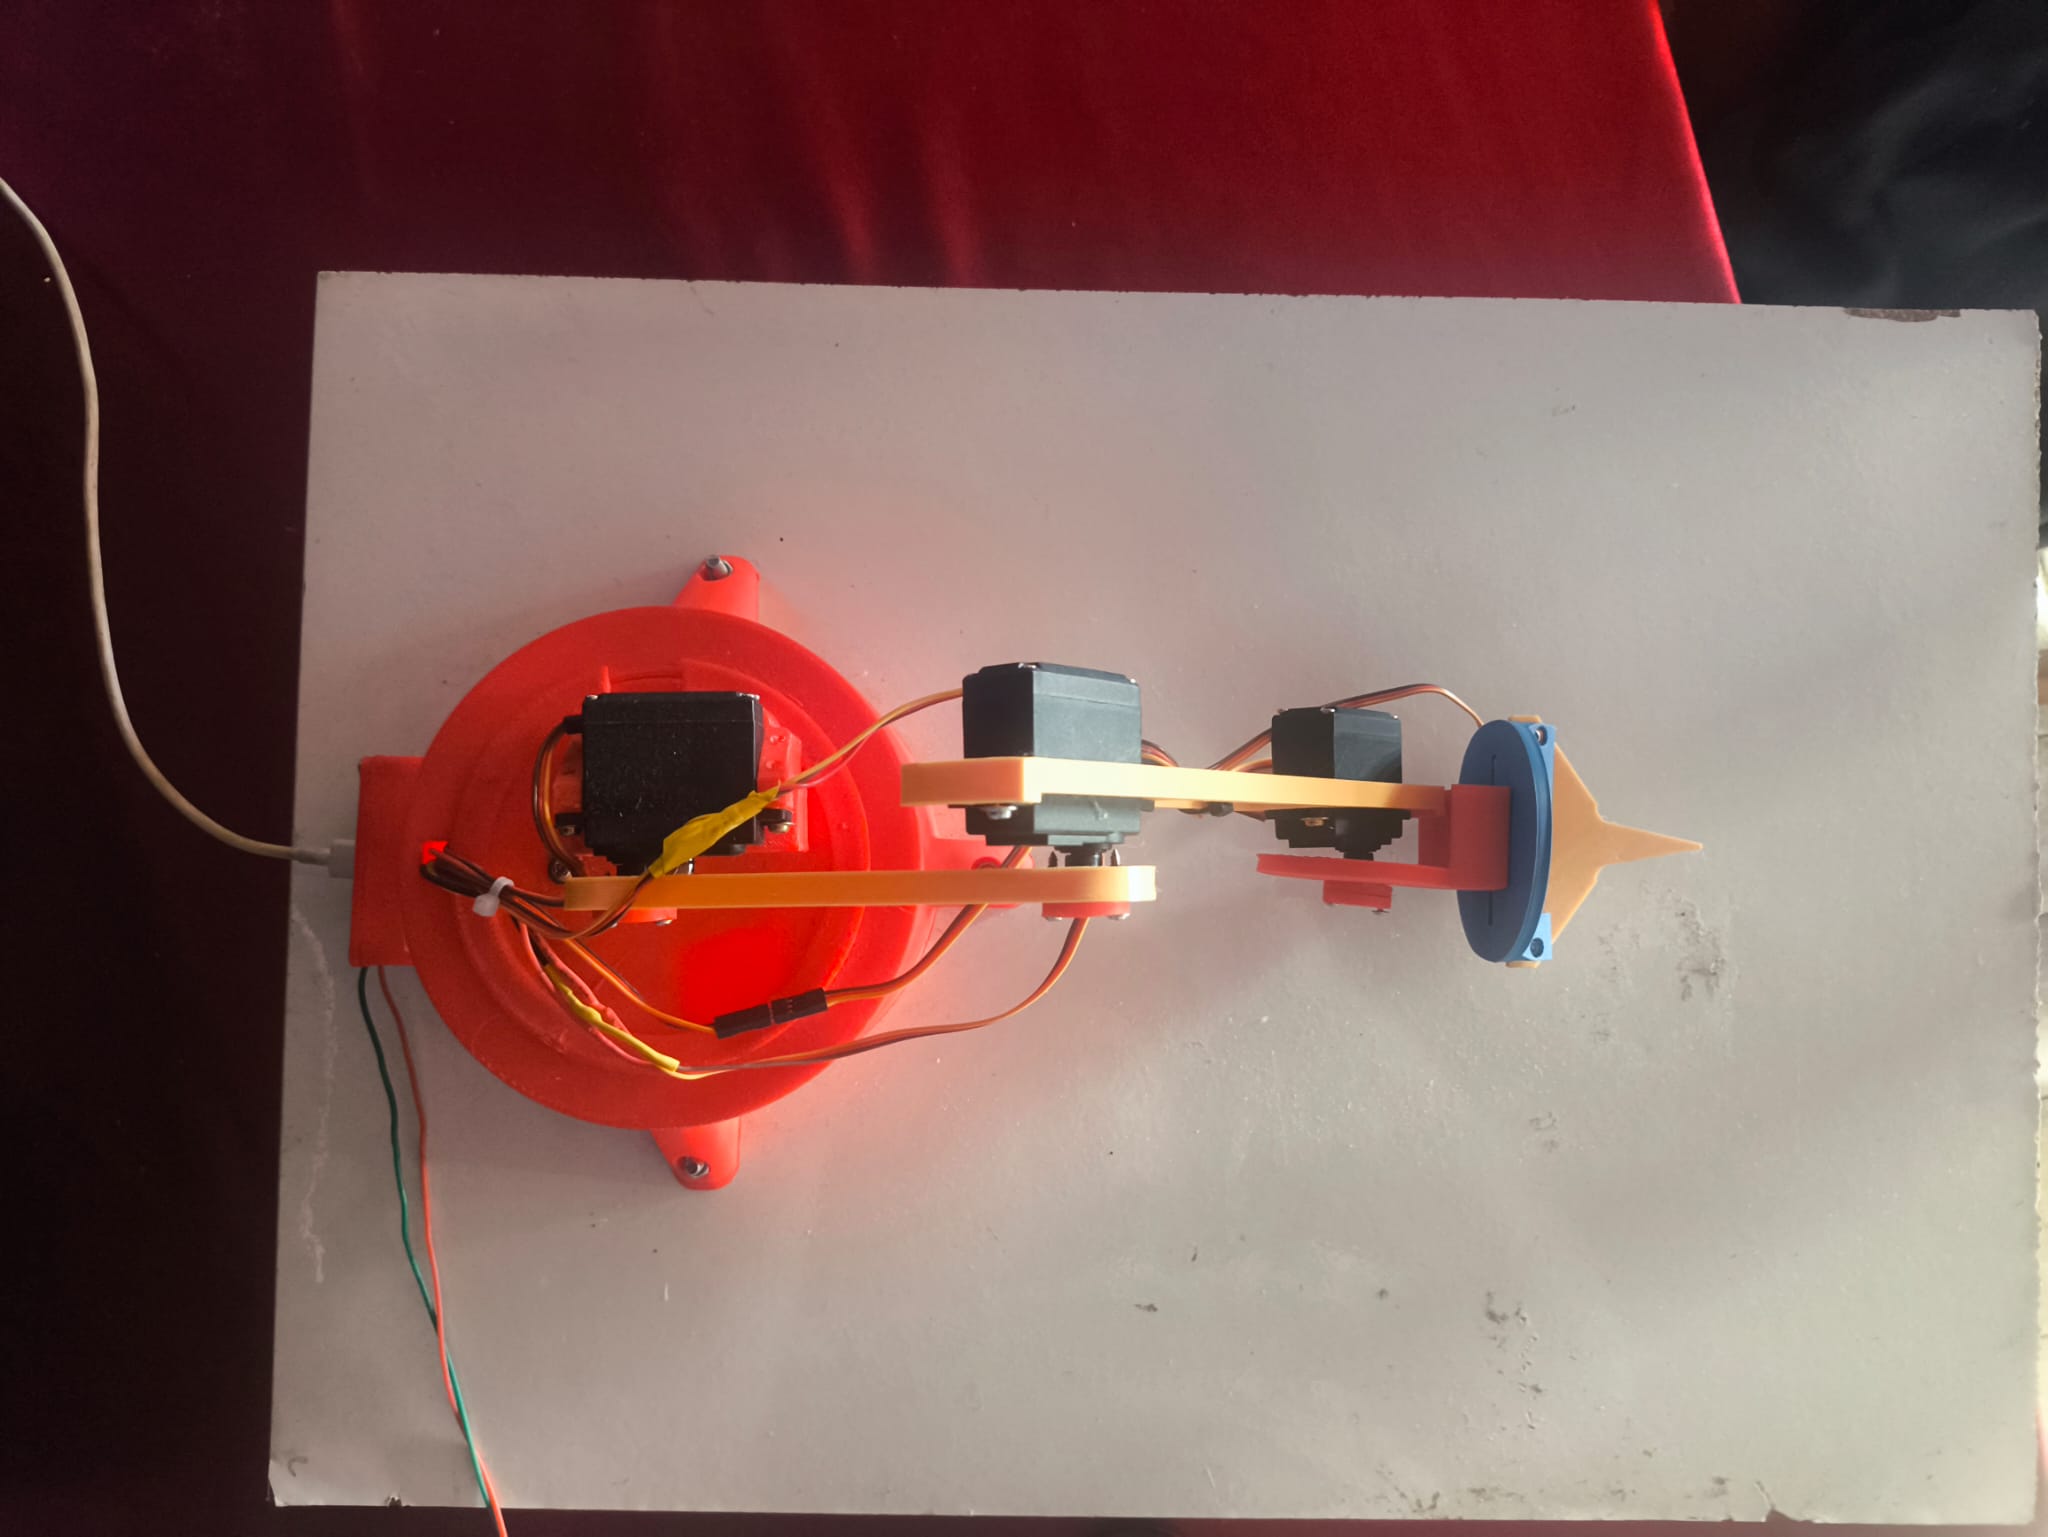
Układ sterowania opiera się na Arduino. Trzy serwomechanizmy MG996R są sterowane za pośrednictwem modułu PCA9685, a polecenia trafiają do ramienia z komputera przez port szeregowy COM.
Sterowanie działa na dwa sposoby: można podać punkt w przestrzeni, a program sam obliczy potrzebne kąty na podstawie kinematyki odwrotnej, lub bezpośrednio zadać kąty poszczególnych serw. Projekt łączy projektowanie mechaniczne, druk 3D, elektronikę i programowanie w jednym działającym urządzeniu.
Autor: Tomasz.
Dziękujemy firmie Dagar Sp. z o.o. z Rybnika za wsparcie projektu pojazdu mobilnego dla Maksa. Otrzymaliśmy pasy do układu napędowego, które pomogą nam rozwijać konstrukcję.
Obecnie nad pojazdem trwają intensywne prace. Przekazane części wykorzystamy podczas dalszych prac nad napędem — to konkretna pomoc w realizacji projektu, w który członkowie Koła Naukowego Spektrum angażują swoją wiedzę i czas.
Maks to Maksymilian Podlejski, pasjonat militariów, którego historia jest znana pod nazwą „G.I.MAX – Max Walczy”. Zmaga się z chorobą Niemanna-Picka typu C. Więcej o Maksie można przeczytać na profilu G.I.MAX – Max Walczy na Facebooku (otwiera nową kartę).
Dziękujemy zespołowi Dagar za życzliwość i przekazane pasy. Cieszymy się, że możemy wspólnie działać na rzecz Maksa!
Dagar Sp. z o.o.
ul. Wodzisławska 174, 44-218 Rybnik
www.dagar.eu (otwiera nową kartę)
Samodzielnie złożyć robota, zaprogramować jego zachowanie i sprawdzić swoją strategię na ringu — taki pomysł stoi za naszym modułowym zestawem edukacyjnych robotów minisumo. Zestaw powstał z myślą o nauce robotyki wśród dzieci i młodzieży. Pozwala stopniować trudność zajęć: od montażu gotowych modułów, przez korzystanie z przygotowanych bibliotek, aż po tworzenie własnych algorytmów sterowania.
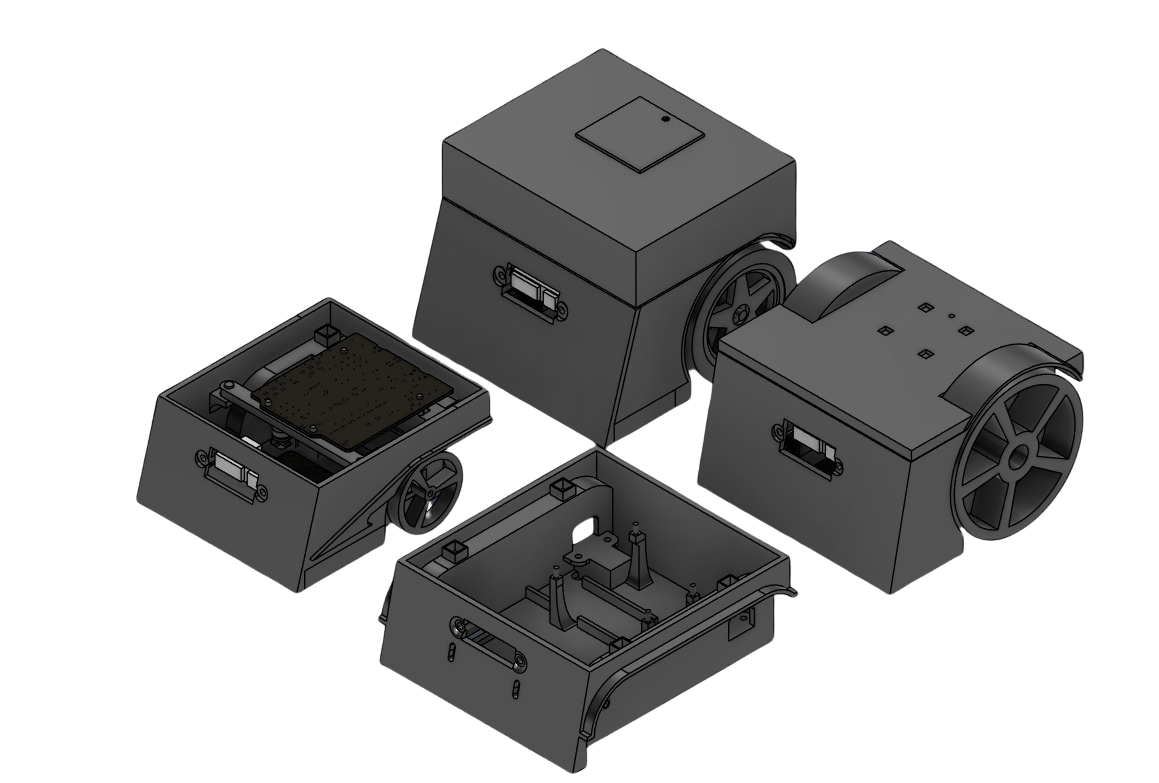
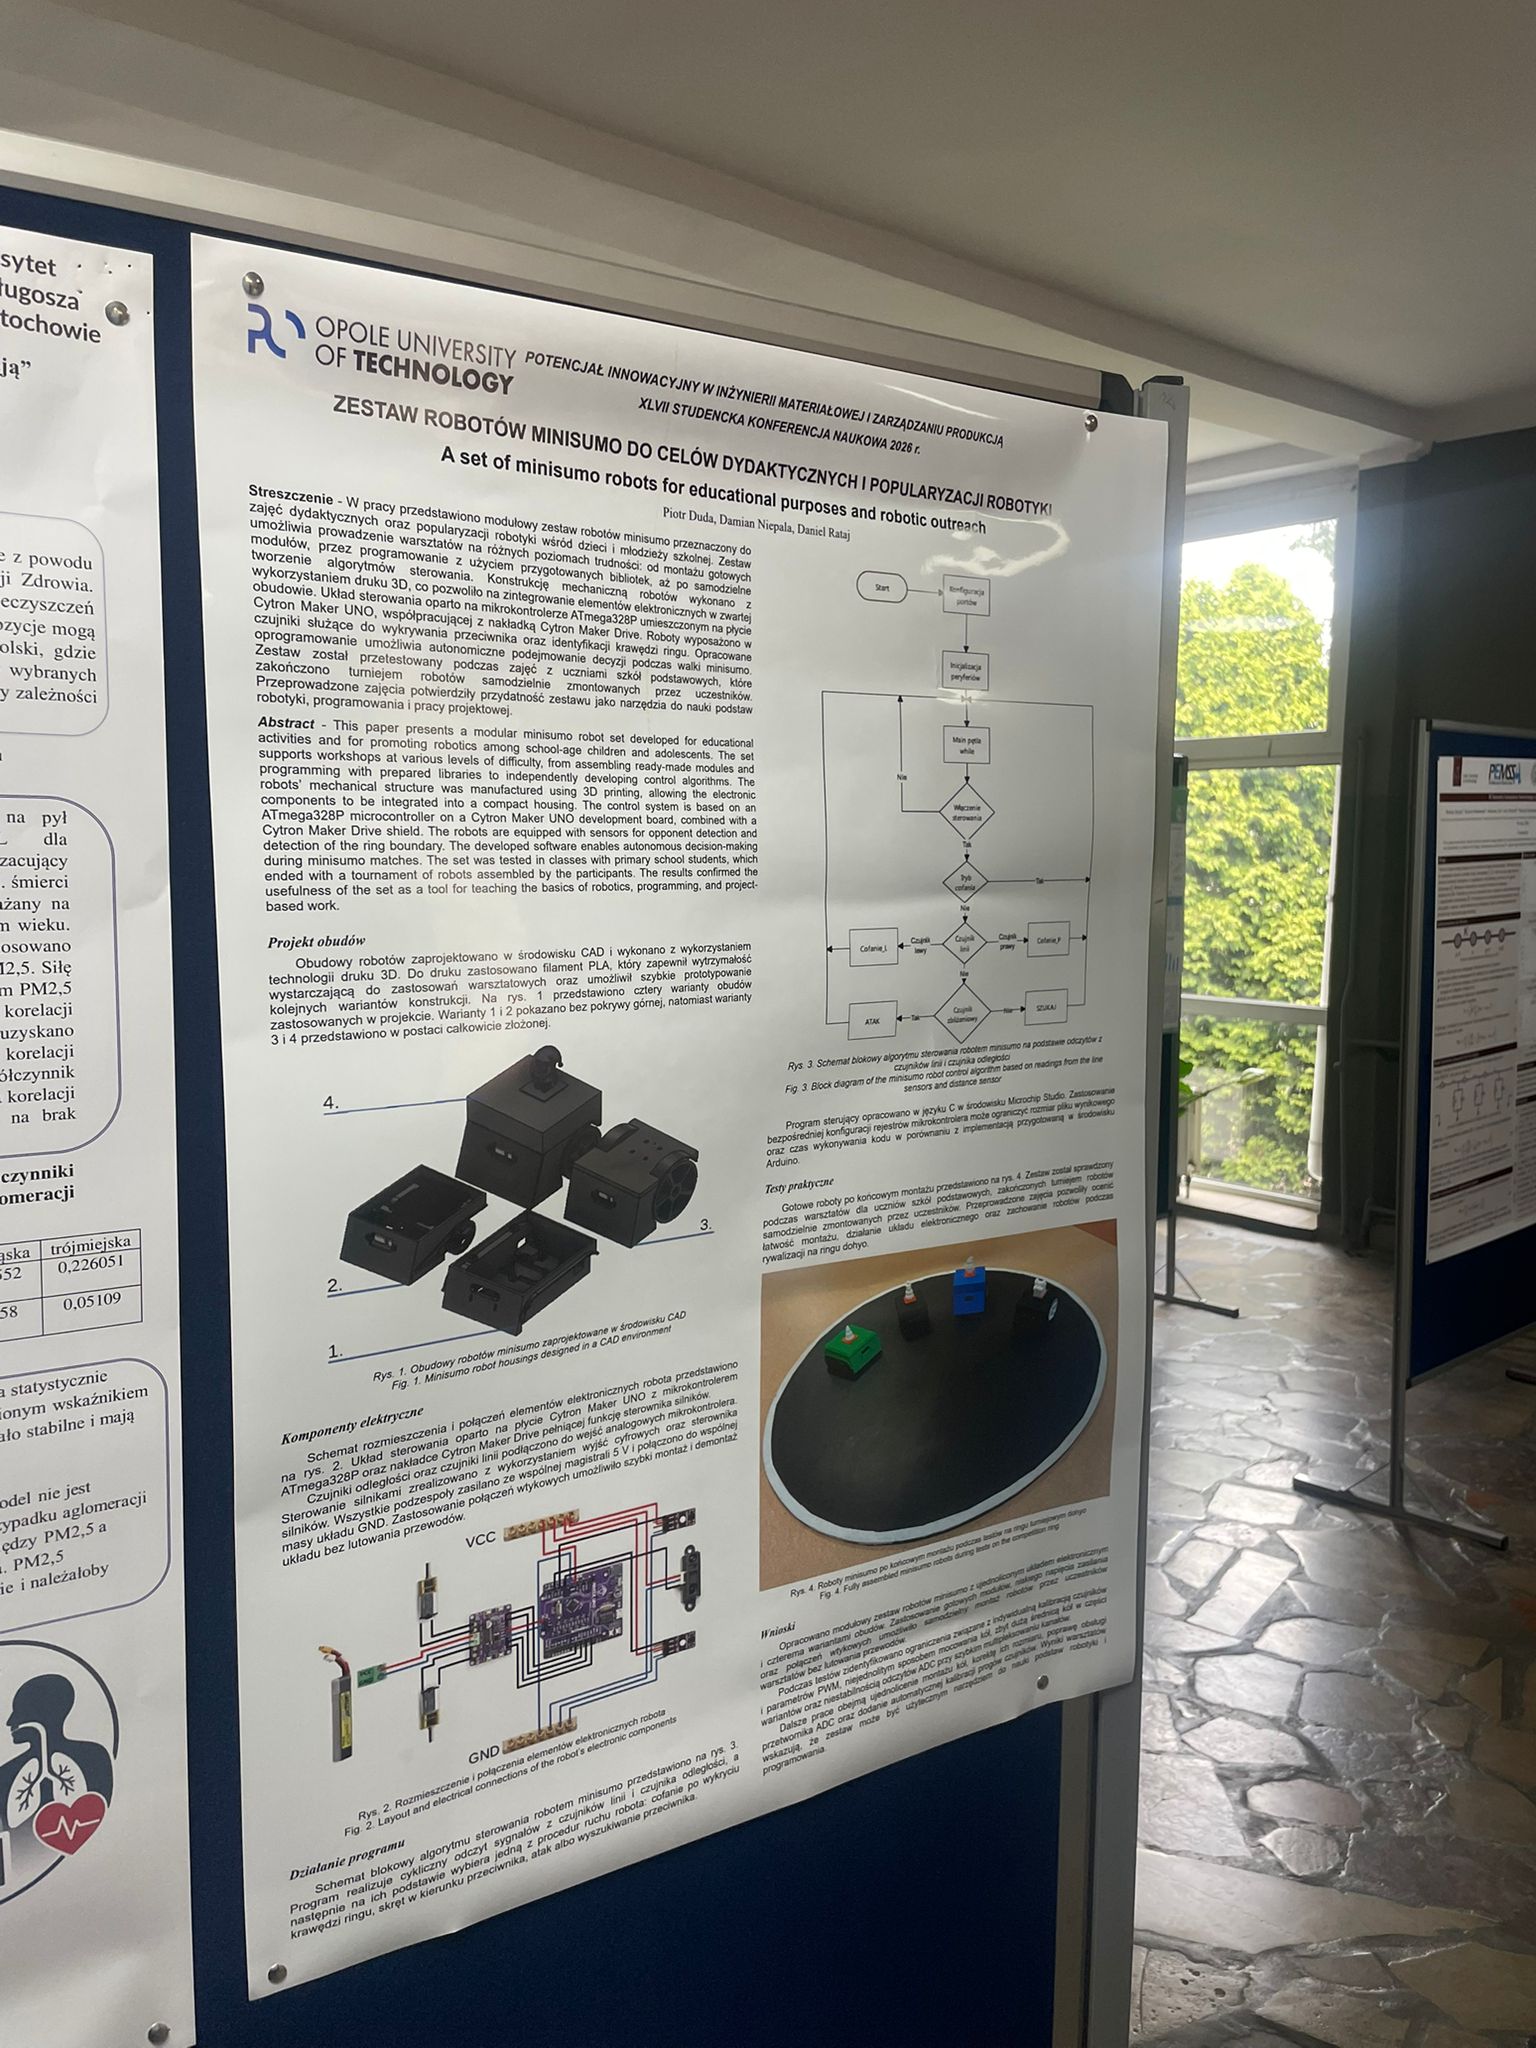
Obudowy zaprojektowano w CAD i wykonano w druku 3D z PLA. Sercem układu jest płytka Cytron Maker UNO z mikrokontrolerem ATmega328P, współpracująca ze sterownikiem silników Cytron Maker Drive. Połączenia wtykowe pozwalają montować elektronikę bez lutowania. Czujniki wykrywają przeciwnika i krawędź ringu, a program opracowany w języku C w środowisku Microchip Studio pozwala robotom samodzielnie wybierać kierunek ruchu, szukać przeciwnika i podejmować atak.
Zestaw sprawdzono podczas warsztatów dla uczniów szkół podstawowych, zakończonych turniejem robotów samodzielnie zmontowanych przez uczestników. To nauka mechaniki, elektroniki i programowania, której efekty od razu widać podczas rywalizacji na ringu.
Projekt przedstawiono na plakacie przygotowanym na XLVII Studencką Konferencję Naukową 2026. Autorzy opracowania: Piotr i Damian.
Zobacz plakat projektu robotów minisumo (PDF, 434 KB; otwiera nową kartę)


Dzisiaj wytrawialiśmy płytki PCB metodą DIY, bo inżynier potrafi coś zbudować w każdych warunkach i z każdym budżetem.

Niezwykłe spotkanie z astronautą dr Sławoszem Uznańskim-Wiśniewskim na Politechnice Opolskiej!

Naszym celem jest wprawienie platformy w ruch i możliwość zdalnego sterowania, co na kolejnych zlotach na pewno przyciągnie uwagę wielu osób mogących wspomóc Maksa.

W sobotę 26 kwietnia nasze drużyny wyruszyły na Politechnikę Wrocławską, aby zmierzyć się w zawodach robotów!
Przez ostatnie kilka dni wykonywaliśmy testy naszych nowych robotów: